
面向真实运维场景,AI智能体落地轨道交通
接触线是轨道交通供电关键部件,长期运行易出现磨耗、麻点、拉丝等病害。传统人工巡检和高空作业存在效率低、数据离散、安全风险高等问题。联合团队将高精度传感、AI视觉识别、自动控制与智能运维大模型接入接触线运维场景,构建“端—边—云—管”协同体系,实现检测、测量、打磨、验证、归档全流程闭环。
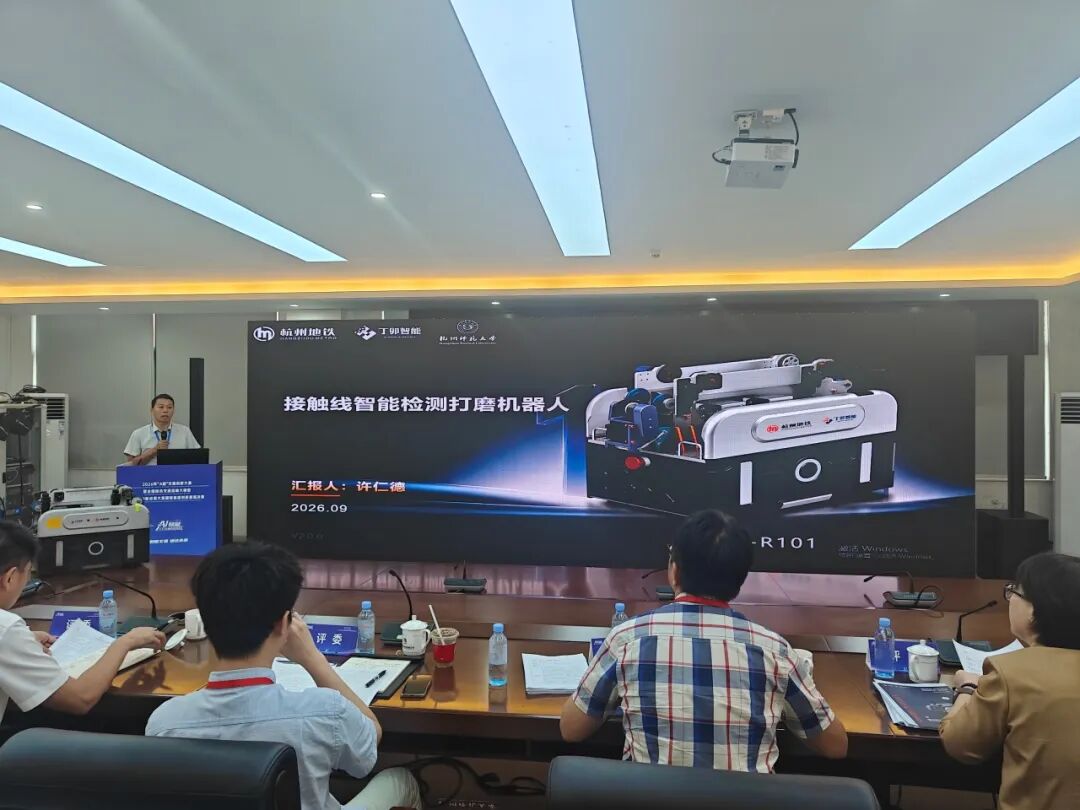
DM-R101聚焦病害识别、定位分析与自适应打磨:通过图像与多传感器数据判定磨耗状态,按反馈参数自动打磨,再回采验证并生成运维档案。相关技术资料显示,同类接触线智能打磨系统可实现磨耗测量误差≤±0.1mm、打磨精度约±0.08mm、缺陷识别准确率90%以上,单天窗作业效率较人工显著提升。项目累计测试18个月,利用地铁夜间天窗在杭州地铁5条线路、14个站点开展现场验证,机器人硬件迭代3轮,采集现场图片超32万张;除杭州地铁、杭港地铁外,已在郑州、兰州、宁波、绍兴、福州、上海、深圳、南宁等地测试试用。
杭州师范大学—丁卯科技轨道交通智能运维联合研究院
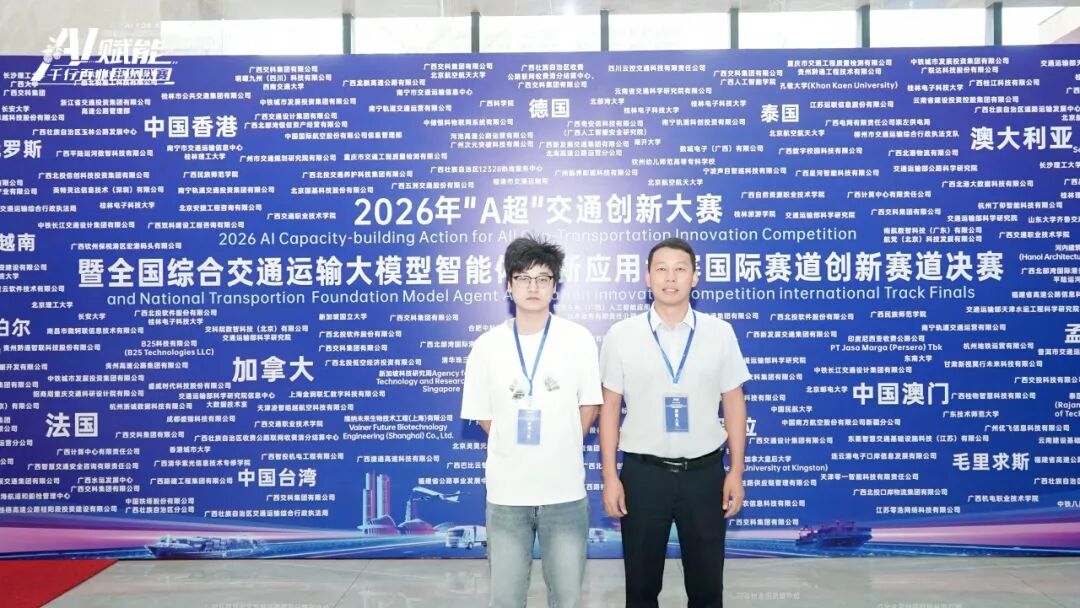
企业方负责人许仁德总经理代表联合团队做项目答辩
从选题到答辩全程协同,人工智能校企协同平台持续发力
作为联合申报单位,科技园、工学院从项目策划阶段参与申报方向论证、技术路线梳理、成果凝练与答辩准备。杭州师范大学—丁卯科技轨道交通智能运维联合研究院负责算法与系统支撑,杭州地铁提供正线场景与天窗试验条件,丁卯智能负责装备工程化与现场迭代。
联合团队依托杭州师范大学在计算机视觉、时序预测、多模态融合、智能优化等方向的研究积累,把“高校科研支撑+企业工程落地+运营场景验证”串成一条线,使项目在赛事中同时呈现技术先进性、工程可行性和产业可复制性。
值得一提的是,该项目同时也是杭州师范大学国家大学科技园概念验证工作坊入驻项目和杭州师范大学—丁卯科技轨道交通智能运维联合研究院项目。
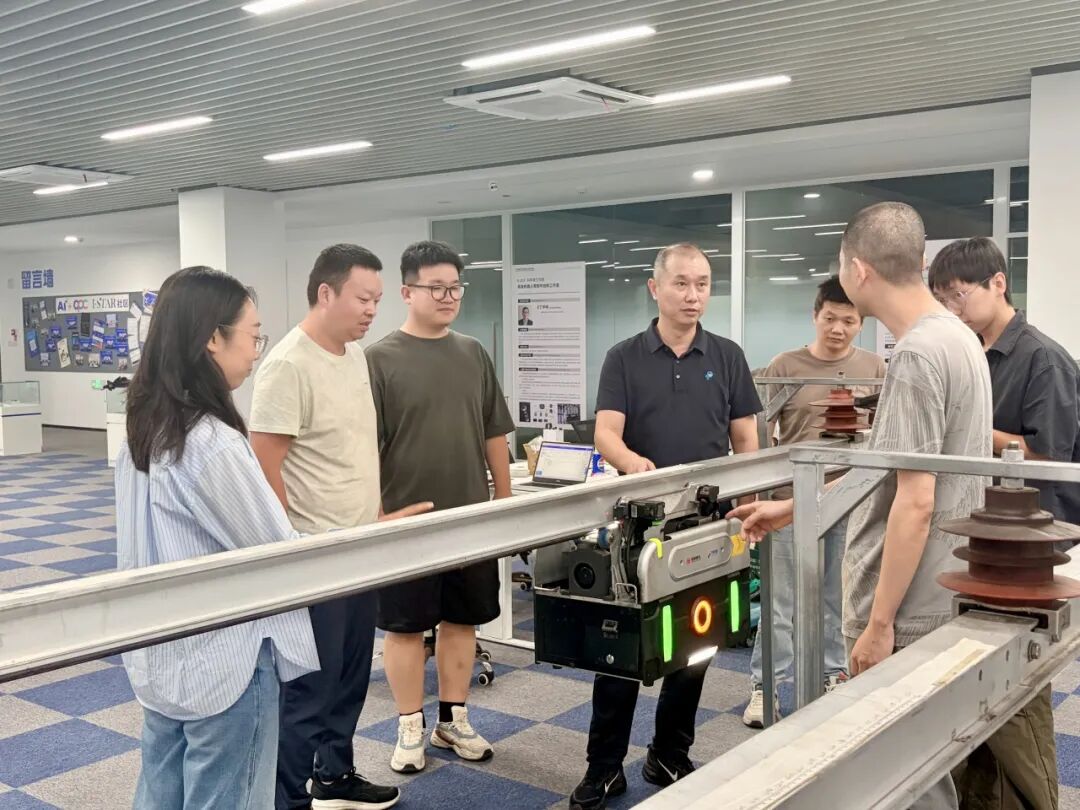
杭师大工学院执行院长、杭州师范大学—丁卯科技轨道交通智能运维联合研究院校方负责人周斌与联合团队成员在杭师大科技园概念验证工作坊进行设备调试
从“计划修”走向“状态修”“预测修”
杭师大工学院执行院长、杭师大—丁卯科技轨道交通智能运维联合研究院校方负责人周斌表示,下一步联合研究院将围绕多模态大模型缺陷识别、时序大模型健康评估与异常预警、智慧运维决策平台持续攻关,拓展智能检测、诊断、决策、执行等场景;在与地铁运营单位深化产品验证的同时,推动接触线运维从“故障修”“计划修”向“状态修”“预测性维护”升级。同时将依托城西科创大走廊杭州师范大学人工智能校企协同创新中心、概念验证工作坊和轨道交通运营场景,进一步汇聚科研、人才、场景与产业资源,形成“感知—评估—预测—决策—执行—归档”全闭环智慧运维体系,为轨道交通智能运维提供可复制样板。

杭州市余杭区仓前街道文一西路1378号

0571-28861315

0571-28866704
 扫描关注官方微信